

표면 가공에 다축 CNC 시스템 적용
본 논문에서는 동차좌표 형태의 병진행렬과 회전행렬을 도출하고, 다축연계 시스템의 모든 관절에서의 위치와 자세 변화를 수학적으로 모델링한다. 다축연동 CNC 시스템 가공공정에서 실제적인 제어를 위한 비교기 부품, 카운터 부품, 제너레이터 부품을 기반으로 피드백 형태의 RTPA 알고리즘을 구축하고 샘플링 빈도에 따른 영향을 분석하였다. 마지막으로 표면 시뮬레이션 가공을 실험 연구의 예로 삼아 결과는 RTPA 알고리즘의 제어 하에 다축 연결 CNC 시스템이 표면 가공을 효과적으로 완료할 수 있음을 보여줍니다.
키워드: 다축연동; CNC 시스템; 표면 가공; RTPA 알고리즘
제조업의 통합과 자동화 수준은 국가의 과학기술력을 가늠하는 중요한 기준이 되었습니다. 중국은 CNC 기술과 CNC 시스템이 매우 중요한 역할을 하는 세계의 대부분의 기계 가공 범주를 다루는 주요 제조 국가입니다[1]. 다양하고 복잡한 유형의 가공 작업의 경우 축 연결이 더 많은 CNC 가공 기술과 방법만이 더 효율적으로 완료될 수 있습니다. 따라서 다축연동 CNC 시스템의 설계와 다축연동 CNC 가공방법은 기계가공제조산업의 경쟁력을 판단하는 핵심 내용이 되었다[3]. 현재 5-축 이상 연계 CNC 시스템과 CNC 가공 방법의 개발에서 중국과 세계 선진 수준 사이에는 일정한 격차가 있어 중국 기계 가공의 심층적인 발전을 제한하는 병목 문제가 되었습니다. 산업. 따라서 본 논문에서는 5-축 연결 CNC 시스템을 연구 대상으로 삼고 수학적 모델 분석 및 제어 프로세스 연구를 통해 표면 가공에 대한 구체적인 응용 프로그램을 제공합니다.
1. 다축 CNC 시스템의 포즈에 대한 수학적 모델
다축 연동 CNC 시스템의 제어 기능과 가공 효과의 핵심은 위치와 자세의 정확한 특성화는 물론 합리적인 동적 연결에 있습니다. 따라서 본 논문에서는 먼저 다축 연동 CNC 시스템의 위치와 자세를 동차좌표 형태로 수학적으로 모델링한다.
다축 연결 CNC 가공 시스템에서 일련의 작업이 완료되면 3차원 공간에서 다양한 관절과 축의 회전 및 병진 운동이 누적되는 효과로 나타납니다. 따라서 수학적 관점에서 다축 연결 CNC 시스템을 설명하려면 회전 행렬과 병진 행렬의 특성에 따라 달라집니다.
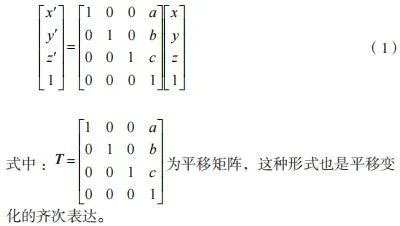
공간상의 임의의 점 A를 평행이동을 통해 점 A'의 위치로 변환하고 이를 x, y, z 좌표축을 기준으로 a, b, c 단위로 평행이동시키면 다음 식과 같은 평행이동관계가 존재한다. (1).
공간상의 임의의 점 A가 회전을 통해 점 A'의 위치로 변환되고, z를 중심으로 한 회전 각도가 θ라면 식 (2)와 같은 회전 관계가 존재한다.
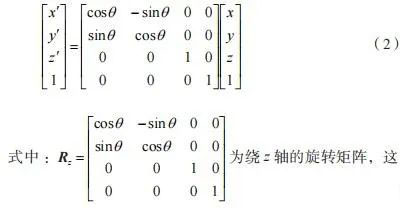
마찬가지로 임의의 지점에서 y축과 x축을 중심으로 한 회전 행렬을 얻을 수 있을 뿐만 아니라 이 두 행렬의 동질적인 표현도 얻을 수 있습니다. 이 접근 방식을 더욱 발전시킴으로써 공간의 모든 축 주위의 모든 지점에 대해 회전 행렬을 얻을 수 있으며 이는 x, y 및 z 축 주위의 회전 운동의 조합으로도 나타납니다. 공간의 임의 지점에서의 위치 변화에 대한 병진 행렬과 회전 행렬을 구함으로써 해당 지점에서의 위치 변화에 대한 수학적 모델을 구축할 수 있습니다. 이 접근 방식은 공간의 모든 좌표계와 공간의 모든 개체에도 적용됩니다. 다축 연결 CNC 가공 공정은 가공 작업을 수행하는 작동 끝에서 여러 축을 중심으로 하는 여러 병진 이동과 회전 이동의 조합 효과입니다.
다축 연결 시스템의 엔드 이펙터의 위치 변환이 그림 1에 나와 있다고 가정합니다. 그림 1에 표시된 것처럼 다축 연결 시스템의 엔드 이펙터는 두 가지 변환을 겪었으며 그 중 하나는 x를 따른 병진 운동이었습니다. y축이고 다른 하나는 z축을 중심으로 90도 회전했습니다.
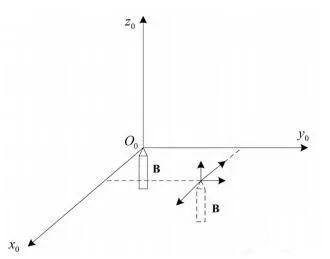
그림 1 다축 연결 시스템의 엔드 이펙터 위치 변환
위의 모델링 방법을 사용하면 다축 연결 시스템의 모든 관절과 동작에 대해 병진 운동과 회전 운동의 조합을 설명할 수 있음을 알 수 있습니다.
2. 다축 CNC 시스템의 공정 제어
수학적 모델을 통해 다축 연동 CNC 시스템을 설명할 수 있게 된 후, 전체 CNC 프로세스의 어려움은 어떻게 CNC 프로그램을 설정하고 시스템이 설정된 경로에 따라 가공 작업을 완료할 수 있도록 하는가입니다. 이 기사에서는 다축 연결 CNC 시스템의 가공 공정을 위한 우수한 실시간 성능을 갖춘 펄스 제어 알고리즘, 약어로 RTPA(실시간 펄스 알고리즘) 알고리즘을 설계합니다.
CNC 가공 과정은 일반적으로 보간 알고리즘을 통해 달성되고 완료되며, CNC 가공에서 각 축의 제어는 스테퍼 모터의 펄스를 기반으로 하므로 보간 과정과 펄스 생성 타이밍 간의 대응 관계 형성이 필요합니다. . 그러나 펄스 주파수를 기반으로 하는 기존 보간 프로세스의 실시간 성능은 이상적이지 않습니다. 따라서 본 논문에서는 VF 변환 알고리즘(전압 주파수)의 관점에서 더 나은 실시간 성능을 갖춘 새로운 펄스 생성 알고리즘을 설계합니다. 이 알고리즘에 의해 생성된 펄스 시퀀스는 다축 연결 CNC 시스템을 보다 효과적으로 제어할 수 있습니다.
이 알고리즘은 비교기 구성 요소, 카운터 구성 요소 및 생성기 구성 요소를 사용하여 실시간 성능이 우수한 펄스 시퀀스를 공동으로 생성합니다. 알고리즘의 개략도는 그림 2에 나와 있습니다.
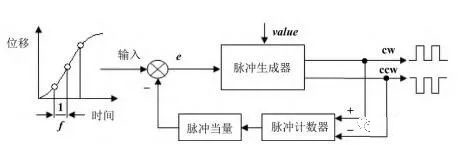
그림 2 다축 연동 시스템을 위한 RTPA 제어 알고리즘의 원리 블록 다이어그램
그림 2에 따르면 다축 연결 시스템에서 관절 또는 끝 장치의 변위가 샘플링되어 f의 샘플링 주파수를 사용하여 RTPA 알고리즘의 입력으로 사용되는 것을 볼 수 있습니다. 샘플링된 변위 값을 입력한 후 피드백 분기의 펄스 카운터에 의해 형성된 펄스 등가값과 비교되고, 둘 사이의 차이는 펄스 시퀀스 생성을 위한 판단 기준으로 펄스 발생기에 입력됩니다. 펄스 발생기는 스테퍼 모터의 정회전 및 역회전에 해당하는 정방향 펄스와 역방향 펄스라는 두 가지 출력을 생성합니다.
펄스 발생기가 순방향 또는 역방향 펄스를 생성하는지 여부는 입력 및 피드백 분기 간의 누적 오류와 설정된 임계값 간의 비교에 따라 결정됩니다. 비교 규칙은 다음과 같습니다. 규칙 1: 입력 분기와 피드백 분기 사이에 누적된 오류의 합이 설정된 임계값보다 큰 경우 펄스 발생기는 순방향 펄스를 생성하여 출력합니다. 규칙 2: 입력 분기와 피드백 분기 사이에 누적된 오류의 합이 설정된 임계값의 반대보다 작을 경우 펄스 발생기는 역방향 펄스를 생성하여 출력합니다.
이 글에서 알고리즘을 결정하는 주요 매개변수는 변위를 입력으로 사용하기 전의 샘플링 주파수 f입니다. RTPA 알고리즘의 성능에 대한 샘플링 주파수 f의 영향을 확인하기 위해 이 기사에서는 샘플링 주파수를 각각 5kHz와 20kHz로 설정하고 변위 응답 곡선과 속도 응답 곡선을 그립니다. 결과는 그림 3에 나와 있습니다.
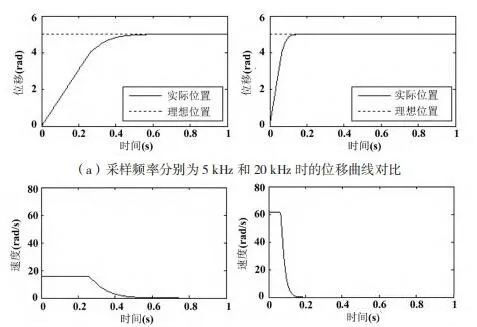
그림 3 샘플링 빈도가 다축 연결 시스템의 알고리즘 성능에 미치는 영향
그림 3 (a)의 왼쪽은 샘플링 주파수 5kHz에서 RTPA 알고리즘의 변위 응답 곡선을 나타내고, 오른쪽은 샘플링 주파수 20kHz에서 RTPA 알고리즘의 변위 응답 곡선을 나타냅니다. 그림 3(b)의 왼쪽은 샘플링 주파수 20kHz에서의 RTPA 알고리즘의 속도 응답 곡선을 나타내고, 오른쪽은 샘플링 주파수 20kHz에서의 RTPA 알고리즘의 속도 응답 곡선을 나타낸다.
그림 3(a)에서 샘플링 주파수가 클수록, 샘플링 주기가 짧을수록 RTPA 알고리즘의 변위 응답 속도가 빨라지는 것을 알 수 있다. 왼쪽과 오른쪽 그림을 비교하면 샘플링 주파수가 5kHz일 때 RTPA 알고리즘의 변위 응답은 0.58s가 걸리고 다축 연결 시스템의 실제 변위는 이상적인 변위와 일치; 샘플링 주파수가 20kHz일 때 RTPA 알고리즘의 변위 응답은 0.16s이고 다축 연결 시스템의 실제 변위는 이상적인 변위와 일치합니다. 이는 샘플링 주파수 20kHz에서의 변위 응답이 샘플링 주파수 5kHz에서의 변위 응답보다 0.42초 빠르다는 것을 나타냅니다.
그림 3(b)에서 샘플링 주파수가 클수록, 샘플링 주기가 짧을수록 RTPA 알고리즘의 속도 곡선 응답이 빨라지는 것을 알 수 있습니다. 왼쪽과 오른쪽 그래프를 비교하면 샘플링 주파수가 5kHz일 때 RTPA 알고리즘의 속도 응답은 다축 연결 시스템의 실제 속도에 대해 0.5초가 소요되는 것을 알 수 있습니다. 이상적인 속도와 일치하십시오. 샘플링 주파수가 20 kHz일 때 RTPA 알고리즘의 속도 응답은 0.13초이며 다축 연결 시스템의 실제 속도는 이상적인 속도와 일치합니다. 이는 샘플링 주파수 20kHz에서의 속도 응답이 샘플링 주파수 5kHz에서의 속도 응답보다 0.37초 빠르다는 것을 나타냅니다.
3. 다축 CNC 시스템의 표면 가공 시뮬레이션 실험
이전 연구에서는 다축연동 CNC 시스템에 대해 각각 위치 및 자세 모델링과 RTPA 제어 알고리즘 설계를 수행하였고, 주요 매개변수의 영향 분석을 통해 다축연동 CNC 시스템의 효과적인 제어 전략을 결정하였다. 다음으로 본 논문에서 제안하는 다축 연동 시스템의 RTPA 알고리즘 제어 성능을 검증하기 위해 시뮬레이션 실험을 수행한다. 시뮬레이션 실험에서는 다축 연동 CNC 시스템의 가공 대상으로 표면 가공을 선택했습니다. 곡면은 다양한 가공 장치에서 어느 정도 복잡하며 정밀한 제어 알고리즘이 필요합니다. 연속적인 곡선 가공 궤적을 통해 전체 표면의 가공이 완료됩니다. 이 기사에서 처리할 표면의 시뮬레이션 결과는 그림 4에 나와 있습니다.
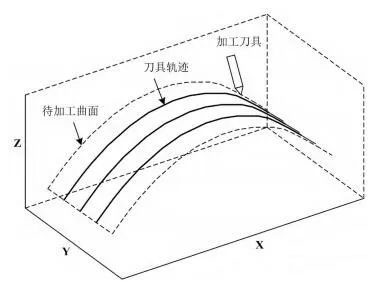
그림 4 이 기사에서 가공할 표면의 시뮬레이션 결과
그림 4에서 볼 수 있듯이 이 제품에서 처리할 표면은 x 방향의 축 폭과 y 방향의 반경 방향 폭을 형성하는 표면 세그먼트이며 표면의 곡률 반경은 다음과 같습니다. z축 방향으로. 그림 4에는 시작점이 되는 공구의 초기 위치도 나와 있으며, 표면의 평행 곡선은 RTPA 알고리즘의 제어에 따른 가공 궤적을 나타냅니다.
표면에 대한 CNC 가공 방법에는 궤적 기반의 매개변수 생성 가공 경로 방식, CC 경로 기반의 단면 데이터 가공 경로 방식, 경로 기반의 단면 가공 경로 방식 등이 많이 있습니다. 이 기사에서는 CC 경로를 기반으로 단면 데이터 처리 경로 방법을 선택하고 이를 Z자형 절단과 결합하여 처리를 완료합니다. 가공 과정에서 RTPA 알고리즘을 통해 얻은 x축, y축, z축 방향의 변위 및 속도 곡선의 제어 효과는 그림 5와 같다.
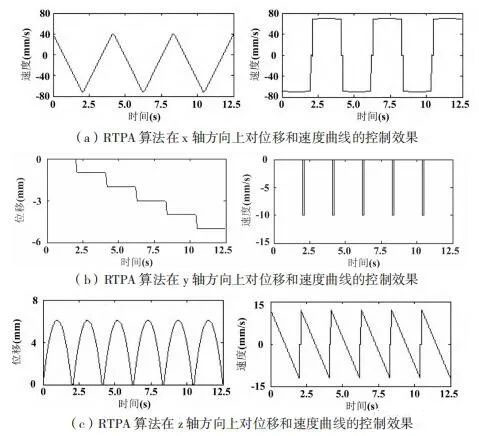
그림 5 세 방향의 변위 및 속도 곡선에 대한 RTPA 알고리즘의 제어 효과
그림 5 (a)에서 RTPA 알고리즘은 x축 방향의 변위를 제어하기 위해 삼각파 곡선을 형성하는 것을 볼 수 있다. 처리 작업의 한계로 인해 RTPA 알고리즘의 x축 방향 최대 변위는 0mm이고 최소값은 -150mm에 가깝습니다. 변위곡선의 삼각파 주기는 4.17초이다. RTPA 알고리즘은 x축 방향의 속도 제어를 위해 직사각형 구형파 곡선을 형성하지만 가공 공정의 영향으로 약간의 지터가 발생합니다. RTPA 알고리즘의 x축 방향 최대 속도는 80mm/s에 가깝고, 최소값은 {{10}}mm/s에 가깝습니다. 속도 곡선의 직사각형 구형파 주기는 4.17초입니다. 그림 5(b)를 보면 RTPA 알고리즘이 y축 방향의 변위를 제어함에 있어 곡선 형태의 계단파를 형성하는 것을 알 수 있다. 처리 작업의 한계로 인해 RTPA 알고리즘의 y축 방향 최대 변위는 0mm이고, 최소값은 -6mm 위치에 가깝습니다. 변위곡선의 계단파주기는 4.17초이다. RTPA 알고리즘은 펄스파 형태로 y축 방향의 속도를 제어합니다. RTPA 알고리즘의 y축 방향 최대 속도는 0mm/s이고, 최소값은 -10mm/s입니다. 속도 곡선의 직사각형 구형파 주기는 4.17초입니다.
그림 5(c)에서 RTPA 알고리즘은 z축 방향의 변위 제어를 위해 정현파 반파 곡선을 형성하는 것을 볼 수 있다. 처리 작업의 한계로 인해 RTPA 알고리즘은 z축 방향으로 최대 변위가 6.2mm이고 최소 변위가 0mm입니다. 변위 곡선의 사인 반파 주기는 2.08초입니다. RTPA 알고리즘은 z축 방향의 속도를 제어하기 위해 톱니파 곡선을 형성합니다. RTPA 알고리즘의 z축 방향 최대 속도는 15mm/s에 가깝고, 최소값은 -15mm/s에 가깝습니다. 속도 곡선의 톱니파 주기는 2.08초입니다.
4. 결론
이 기사에서는 다축 연결 CNC 시스템을 조사합니다. 첫째, 동차좌표 형태로 다축 연결 시스템의 임의 관절에서의 위치 및 자세 변화에 대해 수학적 모델링을 수행하고 병진 행렬 및 회전 행렬의 생성 과정을 도출한다. 둘째, 다축연계 CNC 시스템 가공공정에서 실제 제어를 위한 비교기 부품, 카운터 부품, 제너레이터 부품을 기반으로 피드백 형태의 RTPA 알고리즘을 구축하고 샘플링 빈도에 따른 영향을 분석하였다. 마지막으로 표면 시뮬레이션 가공을 예로 들어 검증 실험을 수행하였고, 실험 결과, 본 논문에서 채택한 CC 경로 기반 단면 데이터 가공 경로 방식과 Z형 툴 워킹을 결합하면 성공적으로 가공을 완료할 수 있음을 보여주었다. 한편, RTPA 알고리즘은 세 좌표축 방향 모두에서 변위와 속도를 효과적으로 제어합니다.


